-
Correo electrónico
457695147@qq.com,825153992@qq.com
- Teléfono
-
Dirección
No. 4 - 1 - 1733, Plaza Internacional simaqiao dongli, Distrito de chenghua, Chengdu
Categorías de producto
Chengdu aicong Electronic Technology co., Ltd.

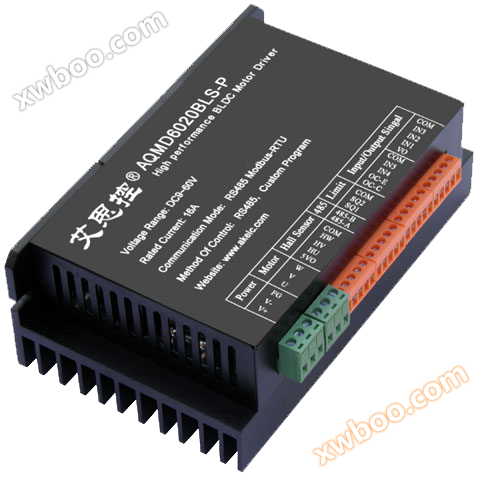
Unidad de motor sin cepillo de corriente continua aqmd6015bls - B2
NegociableActualización en07/28
- modelo
- Naturaleza del fabricante
- Productores
- Categoría de producto
- Lugar de origen
Descripción general
Unidad de motor sin cepillo de corriente continua aqmd6015bls - B2
Detalles del producto

Características funcionales
·Voltaje de soporte9V~60V; corriente de salida nominal15A, corriente máxima de salida30A
·Soporte para la regulación del ciclo de trabajo (regulación de presión), control de par (flujo estable), control de circuito cerrado de velocidad (velocidad estable), circuito cerrado de posición
Control (control de ángulo y distancia) varios métodos de regulación de velocidad
·Soporte de potenciómetros, señales analógicas, niveles lógicos, valores de conmutación,PWM, frecuencia, pulso,RS485Múltiples pérdidasSeñal de entrada
·Soporte para la configuración del rango de voltaje de la señal analógica y la configuración de voltaje del nivel lógico, la señal analógica se puede sostener0~3.3/5/10VEtc.Rango de voltaje, nivel lógico soportable0/3.3/5/12/24VIgual voltaje; Soporte para el ajuste de la linealización y la lógica de las señales analógicasConfiguración del umbral del nivel de serie
·485Protección de tensión de modo común;ApoyoRS485Comunicación de múltiples máquinas, soporteMODBUS-RTUProtocolo de comunicación para facilitar múltiples controladores (comoPLC(...)Control de comunicación, soporte de comunicación interrumpido y protección de tiempo de inactividad
·Soporta el tiempo de amortiguación de aceleración y desaceleración y el control de aceleración de aceleración y desaceleración, que puede aumentar y disminuir automáticamente la velocidad y posicionarse con precisión durante el viaje designado.
·Corriente eléctrica del motorPIDControl de ajuste, arranque máximo/.La corriente de carga y la corriente de frenado (freno) se pueden configurar por separado.
·Soporte para el monitoreo de temperatura interna del conductor, se puede configurar la temperatura de protección contra sobrecalentamiento
·Soporte para el monitoreo de tensión de alimentación del conductor, se puede configurar Sobretensión/.Valor de monitoreo de apagado de tensión insuficiente
·Soporte de salida de doble flujo, salida de gran momento al arrancar y cargar mucho
·Soporte para la limitación de sobrecarga y parada de bloqueo del motor, así como monitoreo instantáneo de alta corriente para evitar que la sobrecorriente dañe el motor o el conductor.
·La resistencia de freno incorporada de alta potencia se puede proporcionar6ACorriente de freno continua
·Soporte para el aprendizaje de secuencia de fases del motor, protección de errores de hall, alarma de fallas
·Soporta el límite de inversión positiva del motor, y se pueden conectar dos interruptores de límite externos para corregir el límite de inversión positiva y negativa, respectivamente.
·Soporte para la medición de la velocidad del motor y soporte para la detección de bloqueo del motor/.Límite de bloqueo y parada
·18kHzDePWMFrecuencia, velocidad del motor noPWMClamor
·Extremadamente pequeñoPWMZona muerta, solo0.5us,PWMAlcance efectivo0,1% a 100%
·InterfazESDProtección, adecuada para entornos de campo complejos
·UsoARM Cortex-M3@72MHzProcesador
Subclase de productos
|
Nombre de la subinserie |
Modelo |
Características |
|
Modelo estándar |
AQMD6015BLS-A1 |
485 aislamiento |
|
Dinero económico |
AQMD6015BLS-A2 |
485 aislamiento, bajo costo |
|
Fondos básicos |
AQMD6015BLS-B2 |
Bajo costo |
Nota: los modelos económicos deben personalizarse.
Resumen de los principios
Este conductor utiliza la tecnología líder de detección precisa de corriente eléctrica del motorTécnica, automedición de velocidad del motor sin cepillo sensorial, rotación del motor sin cepillo sensorial
Detección de posición, tecnología de frenado de corriente constante de corriente regenerativa (o freno) y potentePIDLa tecnología de ajuste controla perfectamente la electricidadLa máquina invierte constantemente hacia adelante y hacia atrás, invierte la dirección y frena, la corriente de salida se ajusta en tiempo real para evitar el sobrecorriente y controla con precisión la velocidad y la posición de rotación del motor.El tiempo de respuesta del motor es corto y el impulso inverso es pequeño.
Control de aceleración y desaceleración del motor
En el modo de arranque suave de ajuste automático de corriente y control automático de aceleración, el motor puede arrancar rápidamente y sin problemas, pero el impulso inverso es pequeño. Rama
Configuración del tiempo de aceleración y desaceleración y la aceleración de aceleración y desaceleración.
Control del freno (freno) del motor
El modo de frenado de consumo de energía ajustado automáticamente por la corriente eléctrica, el tiempo de frenado del motor es corto sin fuertes vibraciones de impacto. Corriente de frenado de apoyo
Colocar.
Control de marcha atrás del motor
El proceso de cambio positivo y inverso del motor se controla internamente por el conductor, y la desaceleración, el frenado suave y el control de arranque suave se realizan automáticamente, independientemente de la
Cuán frecuentes son los cambios en la señal de cambio de dirección, no causarán daños al conductor o al motor.
Control de velocidad constante del motor
Detección de la velocidad y la posición de rotación a través de la señal hall, utilizandoPIDAlgoritmo de ajuste para el control de circuito cerrado, soporte de circuito cerrado de velocidadControl y tiempo- -Control de circuito cerrado de posición dos algoritmos de control de velocidad constante. El método de circuito cerrado de velocidad tiene un control estable de la velocidad a alta velocidad yCaracterísticas de pequeño exceso de ajuste, pero el control de velocidad puede ser inestable a baja velocidad; Tiempo- -El modo de control de circuito cerrado de posición es adecuado para múltiples unidades.El controlador controla los requisitos de control de que varios motores giren el mismo ángulo en el mismo tiempo y también es adecuado para el control de velocidad ultra baja.
Control de posición del motor
La posición de rotación se detecta a través de la señal Hall y se utilizaPIDAlgoritmo de ajuste para el control de circuito cerrado de la posición, utilizando la resistencia del freno para entrarReducir la velocidad. La posición de rotación del motor se bloquea con una cierta corriente eléctrica a través de la bobina del motor.
Control del par del motor
Debido a la relación lineal aproximada entre el par del motor y el tamaño de la corriente, este conductor utiliza el método de control de salida de corriente constante para lograr la electricidad.
Control del par de la máquina, el usuario ajusta el tamaño de la corriente de salida para lograr el control del tamaño del par del motor.
Protección contra sobrecarga y bloqueo del motor
Cuando el motor está sobrecargado, el conductor limitará la salida de corriente para proteger eficazmente el motor; Cuando el motor está bloqueado, el conductor puede detectar este Estado.
Estado y frenar el motor.
Supresión de interferencias internas
Para garantizar la precisión de la medición de la corriente en el circuito del motor, el circuito de conducción y el circuito de control se atenuan y consumen a través de interferencias, transitorias
El acoplamiento del modo de supresión de interferencia puede garantizar efectivamente que el circuito de control no se vea afectado por la interferencia del Circuito de accionamiento.
Supresión de interferencias externas
UsoESDDispositivos de protección y circuitos de descarga estática para realizar todas las interfacesESDProtección contra interferencias externasHacer que el circuito interno funcione de manera estable y proteger los dispositivos internos de los choques electrostáticos instantáneos de alta tensión añadidos a la interfaz.
Parámetros técnicos

Definición de tamaño

El tamaño de la unidad se muestra en la imagen.1.1 se muestra. El tamaño es de 13,6 cm x 8,2 cm x 4,5 cm. el diámetro del agujero de montaje es de 4 mm y el tamaño del agujero de montaje es de 4 mm.La distancia entre el centro del agujero y el lado es6mm。
Nota: el cableado de la fuente de alimentación o la interfaz del motor nunca debe combinarse con un potenciómetro, límite o interfaz de comunicación, de lo contrario algunos dispositivos del conductor pueden quemarse. Tampoco conecte el suelo de alimentación o el suelo de la señal de control a la carcasa, de lo contrario puede causar un funcionamiento inestable del conductor. Si las condiciones lo permiten, la carcasa debe estar conectada a la tierra.
Configuración del interruptor de marcación
1. configuración del modo de control

2. selección de fuentes de señal

3. configuración de la corriente nominal del motor

4. configuración del modo de trabajo

Ejemplo típico de conexión
1. método de conexión del ciclo de trabajo del potenciómetro único / control de velocidad de circuito cerrado

El proceso de trabajo del uso del Potenciómetro para regular la velocidad en el modo de control de punto es: presione b1, el motor gira hacia adelante y use el Potenciómetro para regular la velocidad; B1 rebota y el motor se detiene; Cuando el motor se detiene después del límite de rotación positiva, la presión B1 no es válida; Presione b2, el motor se invierte y use un Potenciómetro para ajustar la velocidad; B2 rebota y el motor se detiene; Cuando se invierte el límite, el motor se detiene y luego se presiona B2 No es válido.
2. método de conexión del ciclo de trabajo / regulación de velocidad de circuito cerrado del doble Potenciómetro

El doble Potenciómetro de este método de conexión se puede dividir en control independiente y control colaborativo, cuando se trata de control independiente, la inversión positiva del motor se ajusta por separado, el motor se puede controlar a través del interruptor para permitir y cambiar la dirección de rotación del motor, y el límite de inversión positiva se ajusta a través del interruptor de límite; Al controlar conjuntamente la marcha, se establece el voltaje del potenciómetro 2 como el voltaje de referencia para ajustar el voltaje del in1 y el in2 para ajustar la velocidad y la dirección del motor.
3. conexión del modo de regulación de velocidad del ciclo de trabajo / circuito cerrado de la señal PWM de un solo chip

El proceso de trabajo de este método de conexión es: la fuente de alimentación del microcomputador de un solo chip está conectada al puerto com del módulo de conducción; El pie in1 está conectado a la salida PWM del chip de un solo chip para la regulación de la velocidad; El in2 y el in3 están conectados a los dos Io del microcomputador de un solo chip para controlar la inversión positiva y el frenado de emergencia del motor.
4. método de conexión para el control de posición de la señal de pulso de un solo chip

El proceso de trabajo de este método de conexión es: la fuente de alimentación del microcomputador de un solo chip está conectada al puerto com del módulo de conducción; El in1 está conectado con el io1 del microcomputador de un solo chip para determinar el número de pulsos para el control de la posición del motor; Vo está conectado con el io0 del microcomputador de un solo chip para completar el control de señal; El in2 y el in3 están conectados a los dos Io del microcomputador de un solo chip para controlar la inversión positiva y el frenado de emergencia del motor. Nota: la salida de vo es un nivel lógico de 3,3v. si el chip de un solo chip no acepta el nivel lógico de 3,3v, es necesario convertirlo en un nivel lógico de 5v.
5. método de conexión de la regulación de la velocidad del ciclo de trabajo de la señal simulada del PLC

El proceso de trabajo de este método de conexión es: el in1 está conectado al puerto ao del PLC para la regulación de la velocidad; El y2 del in2 y el plc, controla la rotación positiva del motor; El in3 está conectado al Y1 del PLC para controlar la inversión del motor.
6. método de conexión para el control de la posición de la señal de pulso PLC

El proceso de trabajo de este método de conexión es: el in1 está conectado con el y3 del PLC para determinar el número de pulsos para el control de la posición del motor; El in2 y el in3 están conectados a los dos Io del microcomputador de un solo chip para controlar la dirección del motor y el freno de emergencia; Después de conectar la resistencia de 240 Omega en serie, vo se acopla indirectamente con com, y la salida del acoplamiento óptico está conectada con + 24v y X1 del controlador lógico, que se utiliza para retroalimentar la señal de finalización al controlador lógico.
7.485 método de conexión para el control de múltiples máquinas de comunicación

La línea de comunicación 485 de cada unidad está conectada en paralelo de acuerdo con a - A y B - b, y luego está conectada a una estación principal 485, que opera de forma independiente de cada unidad a través de la dirección de la estación secundaria configurada por la unidad. La dirección configurada para cada unidad debe ser única y no debe repetirse con otras unidades.
Anexo: referencia para la selección de unidades de motor de la serie aqmdxxxbls

Anexo:
Producto similar Recomendar